局所排気装置は、有害物質が作業場へ広がる前に吸引し、作業者の健康障害を防止するための重要な設備です。
しかし、排風機が運転していても、必要な吸引性能が維持されているとは限りません。
例えば、次のような状況が考えられます。
- ダクト内部が閉塞し、排風量が減少している。
- 排風機の回転数が何らかの理由で低下している。
- 給気不足によって、フードの吸引状態が変化している。
- 排風機は運転しているが、フードで十分な吸引ができていない。
- 活性炭吸着装置の流路抵抗が増加している。
- 風量を監視するセンサー自体に異常が発生している。
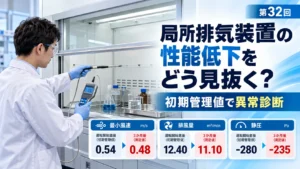
第32回では、完成時の測定値と運転開始後の測定値を比較し、性能低下の原因を調べる方法を解説しました。
第33回では、運転管理基準書を作成し、管理値や異常時の対応を整理しました。
さらに第34回では、作業者、有機溶剤作業主任者、設備管理担当者に対して、局所排気装置の正しい使い方や異常発見時の対応を教育する方法を解説しました。
今回の第35回では、これらの取組をさらに発展させます。
人による点検に加えて、センサーを使って局所排気装置の状態を監視し、異常を早期に発見する方法を解説します。
また、風量が低下した際の警報や、必要な換気条件が確保されていない場合に作業工程の起動を制限するインターロックについても、具体例を交えて説明します。
重要なのは、センサーを取り付けること自体を目的にしないことです。
何を測定し、どのような異常を発見し、異常が認められたら何を止め、何を継続させるべきかを、設備ごとに検討する必要があります。
なお、記事中の風量・風速・差圧・警報設定値は、特に断りのない限り説明用の仮定値です。実際の設備で確認された数値ではありません。
1.なぜ局所排気装置の風量監視が必要なのか?
1-1.運転していることと、必要な性能があることは違う
局所排気装置の状態を確認するとき、最初に「排風機が動いているか」を確認することがあります。
しかし、排風機が回転していても、ダクトが閉塞していたり、排風機の運転設定が変化していたりすると、必要な風量が得られない場合があります。
また、排風量が設計値を満たしていても、フードの構造や作業条件によっては、発散源で十分な捕捉性能が得られない可能性があります。
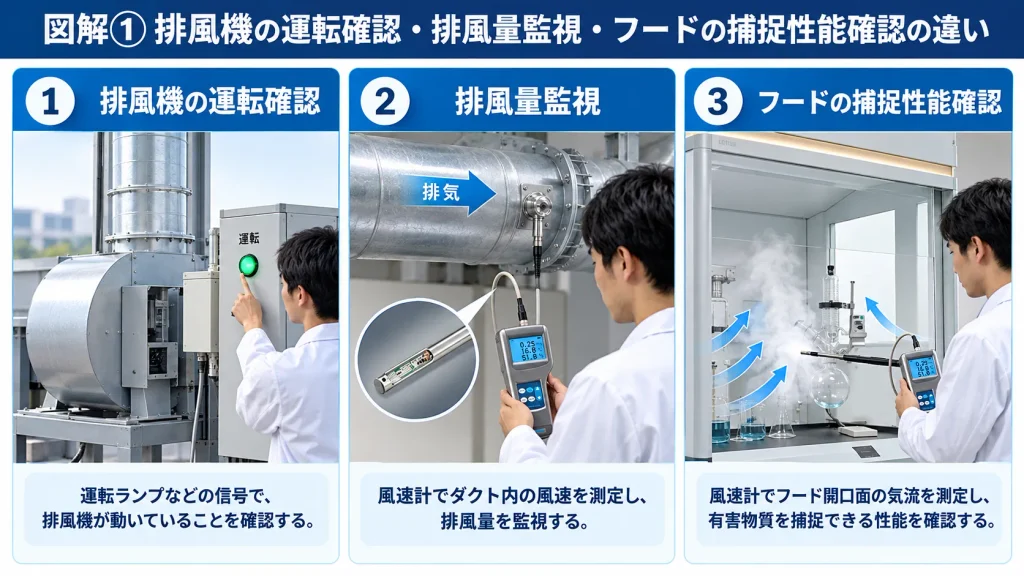
そのため、次の3つは区別して考える必要があります。
| 確認すること | 何が分かるか |
|---|---|
| 排風機の運転状態 | 排風機が運転指令を受け、動作しているか |
| 排風量・風速 | 実際に空気が流れているか、どの程度流れているか |
| フードの捕捉性能 | 発散した有害物質を適切に捕捉できているか |
排風機の運転表示だけでは、フードの捕捉性能を保証できません。
1-2.風量監視の目的は性能低下の早期発見
風量監視装置を設置する目的は、局所排気装置の状態変化を継続して把握し、必要な対応を早く始められるようにすることです。
例えば、完成時に12.40 m³/分あった排風量が、徐々に減少している場合を考えます。
作業者が体感だけで違いに気付くことは、必ずしも容易ではありません。
特に、有機溶剤の蒸気などは、目で直接確認できない場合があります。
そこで、適切な風量監視を行えば、排風量の低下を数値として把握できるようになります。
1-3.風量監視を設ければ法定点検が不要になる?
いいえ。
風量監視装置は、設備の状態を継続的に把握するための補助的な管理手段です。
今回対象としている有機溶剤用局所排気装置では、有機溶剤中毒予防規則に基づく作業主任者の点検や定期自主検査などが、別途求められます。
風量監視装置を設けても、これらの義務が自動的に免除されるわけではありません。
2.局所排気装置の監視方法にはどんな種類がある?
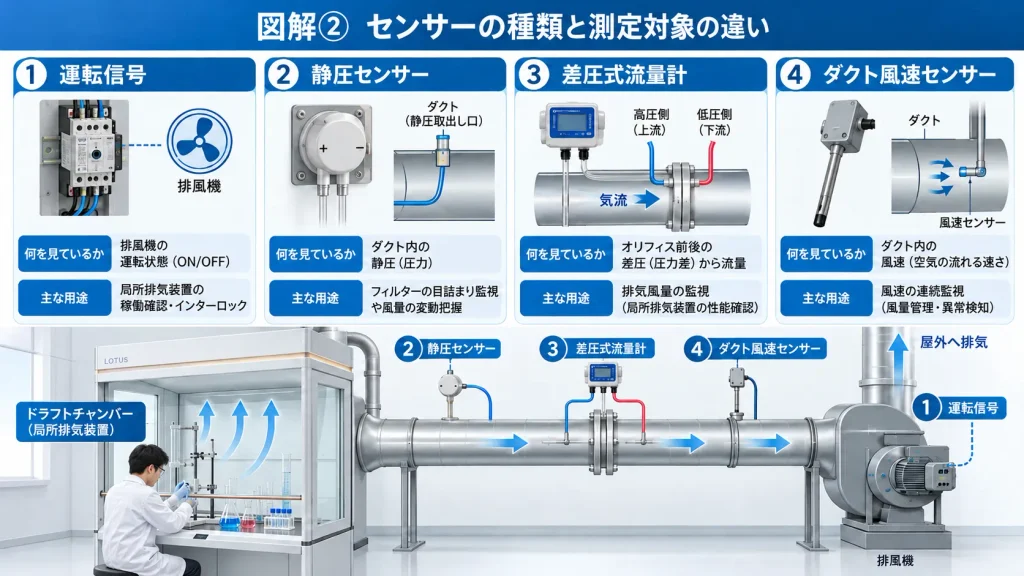
局所排気装置の監視方法には、いくつかの種類があります。
それぞれ測定しているものが異なるため、目的に合った方法を選ぶ必要があります。
| 監視方法 | 測定・確認するもの | 主な用途 | 注意点 |
|---|---|---|---|
| 運転信号の監視 | 排風機の運転信号 | 運転・停止の確認 | 風量は分からない |
| 電動機電流の監視 | モーター電流 | 運転負荷の変化 | 電流だけで風量は確定できない |
| ダクト静圧の監視 | 特定位置の静圧 | 運転状態の変化の発見 | 静圧と風量は一対一に対応しない |
| 差圧式の風量監視 | 流量測定用要素の前後差圧 | 風量の推定・監視 | 測定要素と校正が必要 |
| ダクト風速の監視 | ダクト内の空気速度 | 風量の推定・監視 | 測定断面・風速分布の影響 |
| フード開口面の風速監視 | 指定位置の風速 | 吸込み状態の確認 | 1点で最小制御風速を保証できない |
| 複数項目の組合せ | 風量・差圧・運転信号など | 異常検知の信頼性向上 | 制御方法が複雑になる |
2-1.運転信号の監視
排風機の運転信号は、比較的簡単に取得できることがあります。
例えば、インバータの運転状態や電磁接触器の補助接点などを使用して、排風機が運転指令を受けているかを確認する方法です。
ただし、運転信号があることと、排風機が実際に必要な排風量を確保していることは同じではありません。
運転信号は、風量監視の代わりではなく、補助情報として使用します。
2-2.電動機電流の監視
モーターの電流を監視すると、通常運転から負荷が変化したことを確認できる場合があります。
しかし、電流と風量の関係は、排風機の種類、回転数、運転点などによって異なります。
そのため、電流が正常範囲だからといって、必要な排風量が確保されていると判断してはいけません。
2-3.ダクト静圧の監視
ダクトに設けた測定孔で静圧を監視する方法もあります。
この方法は、完成時の静圧と比較して設備の状態変化を発見する際に役立ちます。
ただし、静圧だけで風量を正確に求められるとは限りません。
例えば、ダクトの閉塞位置や排風機の運転状態によって、風量が減少していても静圧の変化方向が異なることがあります。
2-4.差圧式の風量監視
差圧式の風量監視は、流量測定用の要素に生じる差圧から風量を求める方法です。
代表的なものとして、オリフィス、ベンチュリ管、ピトー管を利用した測定方式などがあります。
ただし、差圧センサーをダクトに取り付けるだけで、直ちに正確な風量が分かるわけではありません。
測定に適した構造、設置位置、演算方法、校正などが必要です。
2-5.ダクト風速の監視
ダクト内部の風速を測定し、断面積を掛けて排風量を求める方法です。
例えば、熱線式や熱式の風速センサーなどが考えられます。
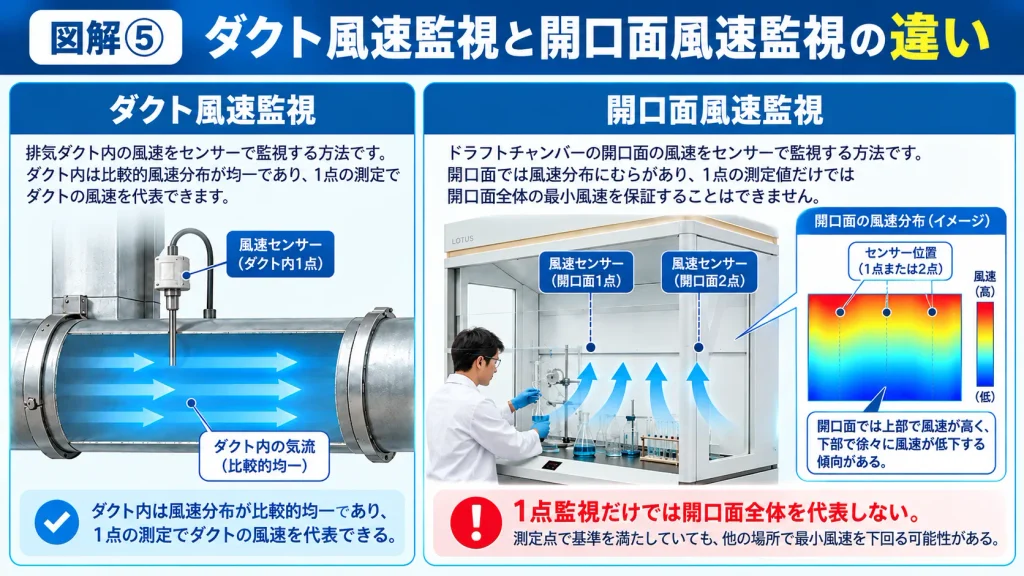
ただし、ダクト内の風速は断面内で一様とは限りません。
1点の風速だけをダクトの平均風速として扱う場合には、十分な検証が必要です。
また、センサーの汚れや付着物の影響、対象ガスとの適合性にも注意します。
3.今回の設備に風量監視を設置する
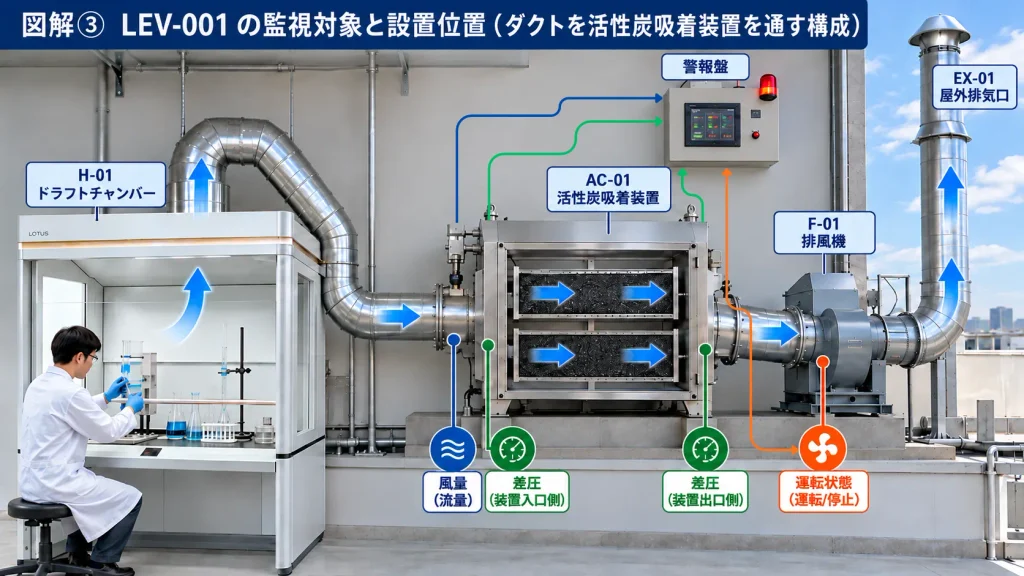
3-1.監視対象となる設備
今回も、アセトン洗浄工程で使用する囲い式局所排気装置LEV-001を例とします。
設備構成は次のとおりです。
H-01:ドラフトチャンバー型の囲い式フード
↓
排気ダクト
↓
AC-01:活性炭吸着装置
↓
F-01:排風機
↓
EX-01:屋外排気口
今回の設備には、完成時の測定記録があるものとします。
3-2.完成時の初期管理値
| 項目 | 完成時の仮想測定値 |
|---|---|
| フード開口幅 | 0.80 m |
| サッシ開口高さ | 0.40 m |
| 最小制御風速 | 0.54 m/秒 |
| 平均開口面風速 | 0.65 m/秒 |
| ダクト内径 | 160 mm |
| ダクト排風量 | 12.40 m³/分 |
| ダクト内平均風速 | 10.28 m/秒 |
| フード直後の静圧 | −280 Pa |
| インバータ通常周波数 | 50 Hz |
また、第33回では、自主的な設計目標と管理上の注意水準を次のように設定しました。
| 管理項目 | 設計目標 | 注意水準 |
|---|---|---|
| 最小制御風速 | 0.50 m/秒以上 | 0.52 m/秒未満 |
| ダクト排風量 | 12.00 m³/分以上 | 12.20 m³/分未満 |
今回の法令上の原則的な制御風速は、囲い式フードの開口面における最小風速0.40 m/秒です。
この法令値と、自主的な設計目標0.50 m/秒は区別します。
3-3.監視する項目を決める
今回は、次の3項目を中心に監視する構成を考えます。
- ダクトの排風量
- 排風機の運転状態
- センサーや制御装置の異常
さらに、必要に応じて活性炭吸着装置の圧力損失や、サッシ開口高さなども監視します。
ただし、活性炭吸着装置の圧力損失は、吸着性能そのものを示す数値ではありません。
3-4.センサーをどこに設置する?
差圧式の風量監視を採用する場合、風量測定用の要素を適切なダクト位置に設置します。
今回の例では、フードから活性炭吸着装置へ向かうダクト区間を候補とします。
ただし、実際の設置位置は、エルボからの距離、必要な直管長さ、流速分布、点検スペース、対象ガスとの適合性などを確認して決定します。
また、フード側の風量を監視する場合には、ほかの場所からの漏れ込みや分岐の影響を考慮する必要があります。
ダクトの中にセンサーを設置しただけで、必ずフードの実際の排風量を正しく表せるわけではありません。
4.差圧センサーで風量を監視する仕組み
4-1.差圧とは何か
差圧とは、2つの位置の圧力の差です。
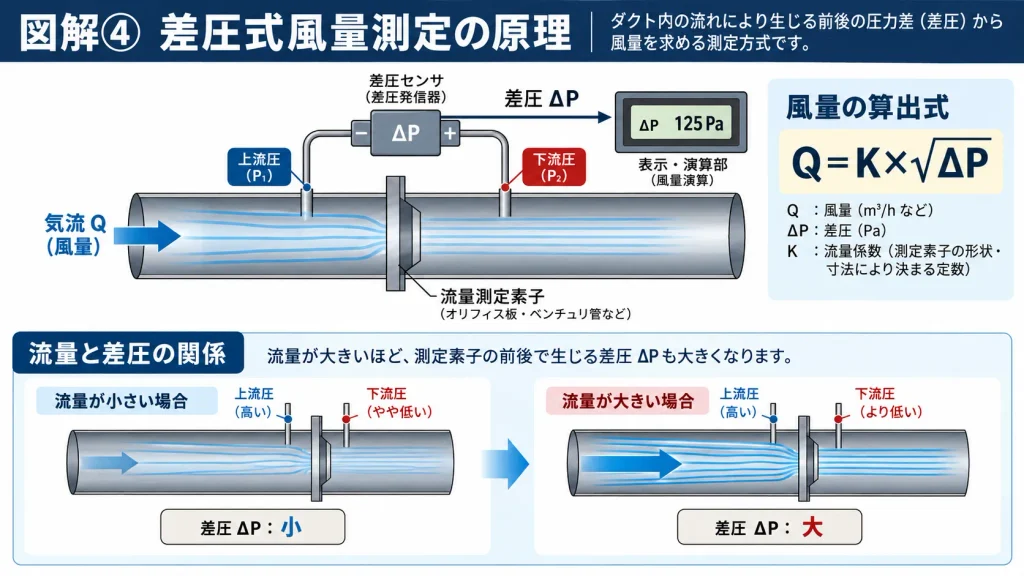
例えば、流量測定用のオリフィスなどでは、空気が測定要素を通過すると、上流側と下流側に圧力差が生じます。
この差圧を測定することで、一定の条件下では流量を求められます。
ただし、流量測定用の差圧と、ダクトの一点で測定した静圧は異なります。
4-2.差圧と風量の基本的な関係
オリフィスなどの差圧式流量測定では、測定要素の特性と流体条件が一定とみなせる範囲において、概ね次の関係を使用します。
Q=K×√ΔP
ここで、
- Q:体積流量
- K:流量係数などを含む換算係数
- ΔP:流量測定要素の前後差圧
です。
換算係数Kは、測定要素の構造、断面積、流体密度などに関係します。
実際には、測定要素の仕様と校正結果に基づいて設定します。
4-3.なぜ差圧から風量を求められるのか
同じ測定要素で、流体密度などがほぼ一定の場合には、流量が増加すると差圧も大きくなる関係があります。
流量が約2倍になると、差圧は約4倍になるというのが基本的な考え方です。
ただし、この関係をすべてのダクトや測定位置へそのまま適用できるわけではありません。
特に、ダクトの一点の静圧や活性炭吸着装置の前後差圧から、同じ式で風量を求められるとは限りません。
5.差圧と風量の関係を計算してみよう
5-1.仮想の測定条件
ここからは、計算方法を理解するための仮想例です。
今回の設備に、風量測定用の専用測定要素を設けたと仮定します。
完成時に、次の値が得られたものとします。
| 項目 | 仮定値 |
|---|---|
| 完成時の排風量 Q₀ | 12.40 m³/分 |
| 完成時の測定要素差圧 ΔP₀ | 100 Pa |
この100 Paは、今回の計算を分かりやすくするために設定した仮想値です。
第31回から使用しているフード直後の静圧−280 Paとは、測定対象も意味も異なります。
5-2.風量が12.20 m³/分になった場合
一定の流量測定条件の下では、次の式で差圧を概算できます。
ΔP=ΔP₀×(Q÷Q₀)²
今回の数値を代入します。
ΔP=100×(12.20÷12.40)²
=約96.80 Pa
したがって、今回の仮想条件では、排風量12.20 m³/分に対応する差圧は約96.80 Paです。
5-3.風量が12.00 m³/分になった場合
同じ方法で計算します。
ΔP=100×(12.00÷12.40)²
=約93.65 Pa
したがって、設計必要排風量12.00 m³/分に対応する差圧は、約93.65 Paとなります。
5-4.計算結果を比較する
| 排風量 | 対応する仮想差圧 | 位置付け |
|---|---|---|
| 12.40 m³/分 | 100.00 Pa | 完成時の初期値 |
| 12.20 m³/分 | 約96.80 Pa | 自主的な注意水準 |
| 12.00 m³/分 | 約93.65 Pa | 設計必要排風量 |
ここで重要な点があります。
注意水準12.20 m³/分と設計必要排風量12.00 m³/分に対応する差圧の違いは、わずか約3.15 Paです。
そのため、差圧センサーの精度、測定のばらつき、ゼロ点の変化、周囲温度などの影響を考慮しなければ、この2つの状態を確実に区別できない可能性があります。
5-5.計算値をそのまま警報設定値にしてよい?
いいえ。
今回計算した96.80 Paと93.65 Paは、あくまで仮想条件に基づく理論上の参考値です。
実際の設備へ適用する場合には、少なくとも次の事項を確認する必要があります。
- 流量測定要素の仕様
- 差圧センサーの測定範囲
- センサーの精度と温度特性
- 測定の不確かさ
- 流量換算係数
- 通常運転中の変動幅
- センサー設置位置
- 警報が必要となる風量
- 警報発生から対応までの時間
設計値から計算した差圧だけを用いて、十分な検証を行わずに警報値を設定することは避ける必要があります。
6.差圧センサーを設置するときの注意点
6-1.測定位置を適切に選ぶ
エルボの直後やダンパー付近では、ダクト内の流れが乱れている場合があります。
このような位置では、正しい流量測定が難しくなることがあります。
したがって、流量測定用の機器を設置する場合には、メーカーが指定する直管長さや施工条件を確認します。
6-2.測定孔と配管を適切に管理する
差圧センサーを使用する場合、圧力を取り出す測定孔や導圧配管の状態も重要です。
例えば、次のような問題が発生する可能性があります。
- 測定孔の閉塞
- 導圧配管の漏れ
- 導圧配管への液体の滞留
- 結露
- センサーのゼロ点ずれ
- センサーの故障
これらによって、実際の風量と異なる値が表示される場合があります。
特に、有機溶剤の蒸気を含む排気では、センサーや導圧配管の材質、接液・接ガス部、設置場所の防爆上の条件にも注意します。
6-3.活性炭吸着装置の差圧と混同しない
今回の設備には、活性炭吸着装置があります。
活性炭吸着装置の前後差圧は、装置の流路抵抗を監視するために役立つ場合があります。
しかし、活性炭層の状態が変化すると、圧力損失と風量の関係も変化します。
したがって、活性炭吸着装置の前後差圧を、十分な検証なしに風量計として使用することは適切ではありません。
また、差圧が正常だからといって、有機溶剤の吸着性能が維持されているとは限りません。
吸着性能や破過については、別の管理方法が必要です。
6-4.測定器を定期的に確認する
風量監視装置は、設置した後も正常に測定できているか確認する必要があります。
例えば、定期自主検査などで実測した風量と監視装置の表示値を比較し、必要に応じて点検や校正を行います。
ただし、監視装置と実測器の値が完全に一致しない場合でも、すぐに監視装置が故障していると判断するのではなく、測定条件や測定の不確かさを確認します。
7.風速センサーによる監視はどう考える?
7-1.ダクト風速を測定する方法
風速センサーをダクト内に設置し、連続的に風速を監視する方法があります。
今回のダクトは内径160 mmです。
ダクト断面積は、
π×0.160²÷4
=約0.02010619 m²
です。
表示上は0.0201 m²としますが、計算では丸め前の断面積を使用します。
完成時の排風量12.40 m³/分の場合、ダクト内平均風速は、
12.40÷60÷0.02010619
=約10.28 m/秒
です。
この値を初期管理値の一つとして使用できます。
7-2.風速センサー1点で排風量を求める場合
ダクト内では、中心付近と壁面付近で風速が異なります。
そのため、1点で測定した風速を、そのまま平均風速とすることは原則として適切ではありません。
専用の風量センサーを使用する場合には、測定断面や補正方法などを確認します。
また、実測したダクト排風量との比較によって、監視値の妥当性を確認します。
7-3.フード開口面を直接監視する方法
ドラフトチャンバーの開口部に風速センサーを設け、吸込み状態を監視する方法も考えられます。
ただし、センサーを1か所に設置しただけでは、開口面の最小風速を把握できない場合があります。
例えば、センサーの近くでは0.60 m/秒が得られていても、開口面の別の位置では0.35 m/秒となっている可能性があります。
今回の囲い式フードにおいて、法令上の原則的な制御風速は開口面の最小風速です。
したがって、1点の監視値をそのまま法令上の制御風速として扱うことは避ける必要があります。
7-4.サッシ開口高さとの関係
ドラフトチャンバーでは、サッシの開口高さが変化すると開口面積が変わります。
したがって、風速監視を行う場合には、サッシ開口高さも確認できる仕組みが役立つことがあります。
例えば、今回の通常使用時の開口高さは0.40 mです。
作業者が0.60 mまで開いてしまった場合には、所定の使用条件と異なる状態として警報を出す方法が考えられます。
ただし、サッシ開口高さが正常であることだけで、必要な吸引性能があると判断してはいけません。
8.異常警報は何を基準に設定する?
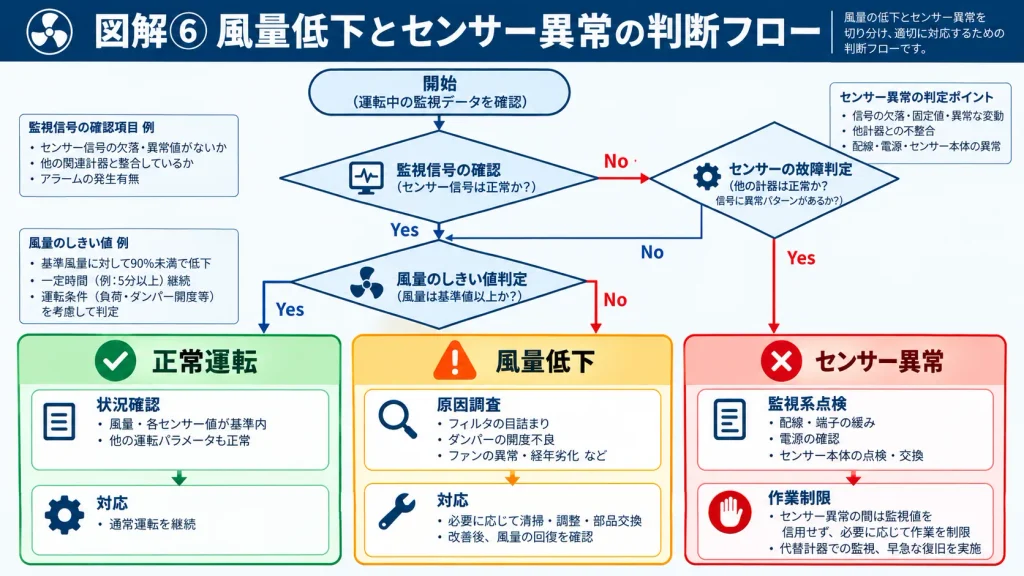
8-1.警報には目的の違う段階を設ける
局所排気装置では、すべての異常を同じ警報として扱うよりも、異常の種類や重要性に応じて対応を区別することが考えられます。
例えば、次の3つです。
| 警報・管理区分 | 目的 | 対応例 |
|---|---|---|
| 注意 | 性能低下の兆候を知らせる | 状況確認・原因調査 |
| 重大な風量低下 | 必要な性能を確保できない可能性を知らせる | 作業中止・発散抑制・安全確保 |
| センサー異常 | 監視機能の信頼性低下を知らせる | 監視系の点検・安全側への移行 |
これらは設計上の考え方の例です。
法令がすべての局所排気装置に同じ3段階の警報を要求しているわけではありません。
8-2.第33回の管理値をそのまま使える?
第33回では、排風量について次の自主的な管理値を設定しました。
- 注意水準:12.20 m³/分未満
- 設計目標未達:12.00 m³/分未満
これらは、完成時の測定値から性能低下を発見するための自主管理値です。
しかし、自主管理表の注意水準を、そのまま自動停止用の設定値として採用することは適切とは限りません。
今回の場合、12.20 m³/分と12.00 m³/分の差は0.20 m³/分しかありません。
その差は12.40 m³/分の初期値に対して約1.61%です。
風量監視装置の測定の不確かさがこの差に対して大きい場合、2つの区分を安定して判別できない可能性があります。
さらに、警報発生後に風量が低下し続ける可能性や、作業を安全に中止するまでの時間も考慮しなければなりません。
8-3.警報設定に必要な考え方
実際の警報設定では、次の順番で検討することを推奨します。
- 必要な制御風速や捕捉性能を確認する。
- その性能を確保できる排風量の範囲を実測で調べる。
- 監視装置の測定の不確かさを確認する。
- 通常運転時の風量変動を確認する。
- 異常を検知するまでの時間を検討する。
- 警報後、作業を安全に中止するまでの時間を検討する。
- 必要な余裕を設けて警報値を決定する。
- 実際に警報が働くことを検証する。
設計必要排風量12.00 m³/分という値があるだけでは、警報設定値を一意に決めることはできません。
8-4.風量警報と制御風速の関係を確認する
今回の囲い式フードでは、開口面の最小風速が重要です。
排風量が12.00 m³/分を上回っていても、フード内部の配置や横風などによって、最小風速が不足する可能性があります。
したがって、監視する風量と、実際の制御風速・捕捉性能との関係を確認しておく必要があります。
また、設置後に作業条件やフードの構造が変わった場合には、監視値と捕捉性能の関係を再確認します。
9.誤警報と検知漏れを防ぐには?
9-1.警報が頻繁に出る問題
風量監視装置を設置しても、警報が頻繁に発生すると、作業者が警報を重要なものとして受け止めなくなる可能性があります。
例えば、設備の正常な変動によって風量表示が12.19~12.21 m³/分を行き来している場合、警報設定値を12.20 m³/分にすると、警報が繰り返される可能性があります。
このような場合には、測定の安定性や設定値の妥当性を確認します。
9-2.ヒステリシスを設ける
警報の発生と解除に異なる値を設ける方法を、ヒステリシスといいます。
例えば、風量が設定値を下回ったときに警報を出し、一定程度回復したときに解除する仕組みです。
ただし、解除値は測定の不確かさや通常変動を踏まえて設定する必要があります。
ヒステリシスを設けたことだけで、警報の信頼性が保証されるわけではありません。
9-3.警報に遅延時間を設ける
瞬間的な風量変動による誤警報を減らすため、異常が一定時間継続した場合に警報を出す方法も考えられます。
ただし、警報の遅延時間が長すぎると、実際の性能低下への対応が遅れる可能性があります。
有害物質の発散量、危険性、異常時の濃度上昇、設備の応答時間などを考慮して決定する必要があります。
今回の記事では、すべての設備に共通する警報遅延時間を設定しません。
9-4.センサーが故障した場合
センサーの信号が失われた場合や、明らかに異常な値を示した場合は、測定値が正常範囲にあるときとは区別して扱う必要があります。
例えば、電源異常、信号線の断線、測定範囲外の出力、センサーの自己診断異常などです。
重要な監視機能については、必要に応じて信号異常を検知し、安全側へ移行する仕組みを検討します。
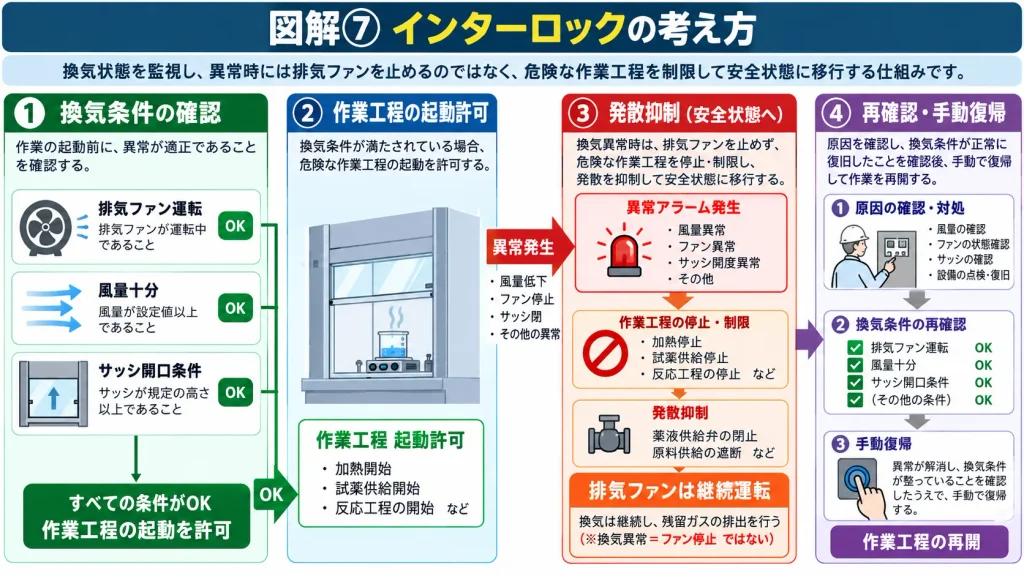
10.インターロックとは何か?
10-1.インターロックの基本
インターロックとは、一定の条件を満たしていないときに、機械や設備の特定の動作を開始・継続できないようにする仕組みです。
局所排気装置に関連する例では、必要な換気条件が得られていないとき、対象となる作業工程の起動を許可しない方法が考えられます。
例えば、次のような制御です。
排風機の運転条件を確認
↓
必要な風量が確保されているか確認
↓
所定の条件を満たした場合に、作業設備の起動を許可
このような仕組みによって、換気が十分でない状態で有害物質の発散を伴う工程が開始されることを防ぐ方法が考えられます。
10-2.排風機の運転信号だけで起動を許可しない
例えば、排風機の運転信号がONになっていても、ダクトが閉塞して必要な排風量が得られていない可能性があります。
そのため、必要な場合には、排風機の運転確認に加えて、実際の風量などを確認することが重要です。
ただし、監視値が適切な性能を示すことが確認されていなければ、その値をインターロックの条件に採用することはできません。
10-3.風量が低下したら何を停止する?
ここが今回の記事で最も重要なポイントです。
風量低下を検知したからといって、排風機を自動停止させればよいわけではありません。
例えば、有機溶剤の蒸気がフード内で発散しているときに排風機を停止すると、フード内部や周囲に蒸気が蓄積する可能性があります。
そのため、今回のアセトン洗浄設備では、風量低下時の制御として、次のような方法を検討します。
- 新たな洗浄作業の開始を禁止する。
- 自動供給設備がある場合は、有機溶剤の供給を安全な方法で停止する。
- 必要に応じて発散源を密閉する。
- 作業者に警報を出し、安全確保を促す。
- 排風機の運転を継続すべきか、異常内容に応じて判断する。
- 設備が正常に復帰しても、確認なしに作業設備を自動再起動させない。
ただし、排風機に火災、重大な電気的異常、機械的な破損などの危険がある場合には、排風機の停止が必要になることもあります。
したがって、異常時の安全動作は、対象設備全体のリスクアセスメントに基づいて設計する必要があります。
10-4.インターロックと通常の警報は違う
警報は、作業者へ異常を知らせる仕組みです。
一方、インターロックは、あらかじめ定めた条件によって、設備の動作を制限する仕組みです。
例えば、風量低下の警報が出ても、作業設備の運転が継続できる構造と、風量低下時に自動供給を停止する構造では、異常時の挙動が異なります。
有害物質の発散量や発散速度が大きい工程では、人による対応だけで十分な安全性を確保できるか検討する必要があります。
11.今回の設備でインターロックを考える
11-1.起動前の条件
今回の仮想設備に、換気条件が不足している場合には洗浄工程を起動できない仕組みを追加するとします。
この場合、次の条件を確認することが考えられます。
| 確認項目 | 起動許可の考え方 |
|---|---|
| 排風機の状態 | 必要な運転状態である |
| 排風量 | 検証した起動許可条件を満たす |
| サッシ開口高さ | 許可された作業条件である |
| センサーの状態 | 監視機能が正常に働いている |
| 異常警報 | 起動を禁止すべき異常がない |
| 手動リセット | 必要な確認・復帰操作が完了している |
実際の設備では、すべての条件を同じ方法で監視する必要があるとは限りません。
対象工程の危険性と設備構造に応じて設定します。
11-2.運転中の風量低下
作業中に必要な風量が確保できなくなった場合には、まず警報と安全側の動作を検討します。
例えば、自動的に有機溶剤を供給する装置では、供給を遮断する制御が考えられます。
一方、手作業の洗浄容器では、作業者へ警報を出し、安全に容器を閉じて作業を中止する方法が考えられます。
ただし、容器の密閉操作そのものが危険な場合には、作業者を近づけずに退避させるなど、別の対応が必要です。
11-3.異常が解消した場合
一時的に風量が回復しても、すぐに洗浄工程が自動再開する設計は避けるべき場合があります。
例えば、排風機が停止し、作業者が原因調査を行っている最中に、風量の回復だけで洗浄装置が再起動すると危険です。
そのため、必要な設備では、異常の解除とは別に、使用再開の確認やリセット操作を設けます。
ただし、インターロックの解除方法や再起動条件は、機械の危険性や制御システムの設計によって異なります。
安全上重要な機能については、必要な信頼性と故障時の挙動を検討する必要があります。
12.監視装置が故障した場合の安全対策
12-1.監視装置にも故障が起こる
風量監視装置は、局所排気装置の異常を検知するためのものですが、監視装置自体にも故障が発生します。
例えば、次のような故障です。
- センサーの断線
- 電源喪失
- 測定孔の閉塞
- センサーのゼロ点ずれ
- 制御装置への通信異常
- 警報表示器の故障
- 警報音が聞こえない状態
そのため、監視装置があるという理由だけで、異常を必ず発見できると判断してはいけません。
12-2.故障時はどのような状態にする?
重要な監視機能が使用できなくなった場合には、危険な作業工程を起動できないようにするなど、安全側の動作を検討します。
ただし、すべての設備で、センサー故障時に排風機を停止させることが適切とは限りません。
例えば、風量監視センサーが故障した場合でも、排風機を継続運転させた方が、有機溶剤蒸気の蓄積を抑制できる場合があります。
そのため、発散を伴う作業工程を安全に停止させることと、排風機をどう扱うかは分けて検討する必要があります。
12-3.安全制御に使用する場合は信頼性も確認する
単なる運転状態の表示と、安全上重要なインターロックでは、求められる信頼性が異なる場合があります。
例えば、センサーの故障によって危険な工程の運転許可信号が誤って出てしまう場合、安全上の問題につながります。
このような用途では、センサー、制御装置、出力回路、故障検出、電源喪失時の動作などを含めて検討します。
また、機械安全に関する適用規格やリスクアセスメントに基づき、必要な安全機能と信頼性を決定する必要があります。
単に一般用のセンサーとリレーを接続しただけで、安全上必要な性能を持つインターロックが完成したとは判断できません。
13.異常の種類ごとに対応を整理する
異常警報とインターロックを設計する際には、異常の種類を整理しておくことが重要です。
| 異常の例 | 監視で確認される変化 | 対応の考え方 |
|---|---|---|
| 排風機停止 | 運転信号・風量の異常 | 作業中止、発散抑制、安全確認 |
| 排風量低下 | 風量監視値が低下 | 原因調査、必要な作業制限 |
| サッシ過大開口 | 開口高さの異常 | 使用条件の是正、必要に応じて作業制限 |
| ダクト閉塞 | 風量・圧力の変化 | 閉塞位置の調査、補修 |
| 活性炭装置の抵抗増加 | 装置前後差圧の変化 | 設備点検、流路状態の確認 |
| センサー断線 | 信号異常 | 監視機能の異常として安全側へ対応 |
| 電源喪失 | 運転・監視の停止 | 発散抑制、退避等の安全措置 |
| 通信異常 | 中央監視への情報欠落 | 現場側の監視・安全機能を確認 |
ここで重要なのは、同じ「風量低下」という現象であっても、その原因は複数あることです。
また、静圧の変化だけで閉塞位置を特定することはできません。
警報は異常を発見する手段であり、原因を確定するものではありません。
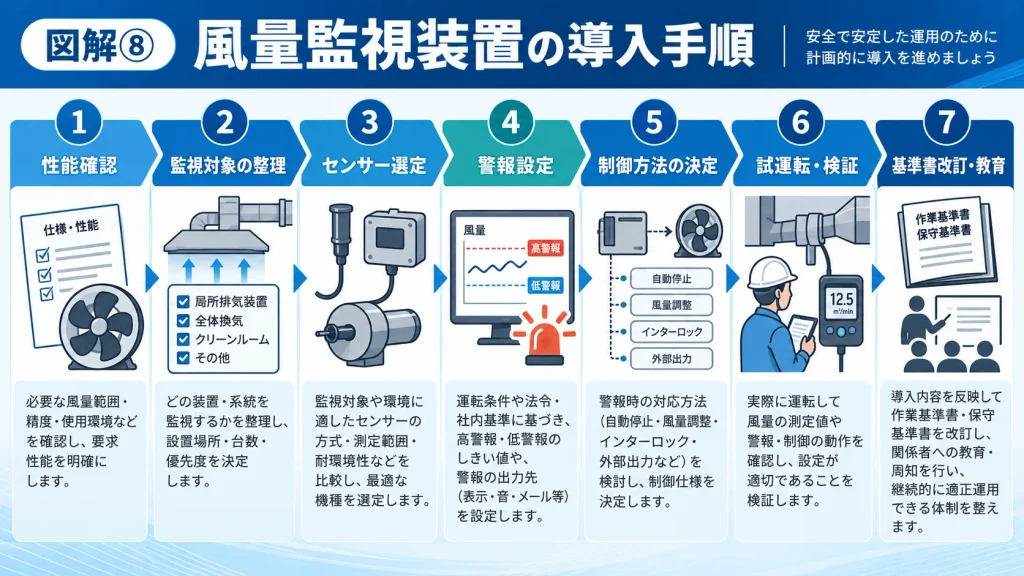
14.風量監視装置を導入する手順
14-1.手順① 必要な性能を確認する
最初に、局所排気装置の設計条件と完成時の性能確認記録を確認します。
今回の設備では、開口面の最小制御風速0.54 m/秒、ダクト排風量12.40 m³/分などを初期管理値として使用します。
また、法令上の原則的な制御風速0.40 m/秒と、自主的な設計目標0.50 m/秒を区別します。
14-2.手順② 何を検知するか決める
次に、監視装置によって発見したい異常を決めます。
例えば、次のようなものです。
- 排風機停止
- 排風量低下
- サッシの過大開口
- センサー異常
- 活性炭吸着装置の圧力損失増加
目的が違えば、適切なセンサーも異なります。
14-3.手順③ センサーを選定する
測定対象に応じて、必要な測定範囲、精度、設置条件、保守性などを確認します。
アセトンなど可燃性の有機溶剤を含む可能性がある場所では、設置場所の危険区域区分や機器の防爆適合性なども確認する必要があります。
また、導圧配管によって危険なガスが電気機器側へ移動する可能性についても考慮します。
14-4.手順④ 警報設定値を決定する
警報値は、単に初期排風量から一定割合を減らして決めるのではなく、必要な捕捉性能、測定の不確かさ、異常検知までの時間などを考慮します。
第33回で設定した管理値は参考になりますが、自動停止条件として使用するには追加検証が必要です。
14-5.手順⑤ 制御方法を決定する
監視結果に応じて、何を表示し、何を停止し、何を継続するかを決めます。
例えば、次の事項です。
- 警報を出す条件
- 作業工程の起動を禁止する条件
- 運転中の作業を制限する条件
- 排風機を継続運転させる条件
- センサー故障時の動作
- 電源復帰後の再起動方法
- 警報解除と使用再開の承認方法
14-6.手順⑥ 試運転で検証する
監視装置を取り付けた後には、実際に正しく動作するか確認します。
例えば、次の検証を行います。
| 検証項目 | 確認すること |
|---|---|
| 通常運転 | 表示値が実測値と整合する |
| 風量低下 | 設定した警報条件で動作する |
| 排風機停止 | 必要な異常信号が出る |
| センサー異常 | 故障を検知できる |
| 起動条件不足 | 対象工程を起動できない |
| 異常解除 | 不適切な自動再起動が起こらない |
| 警報表示 | 作業者が異常内容を理解できる |
なお、風量低下を再現するために、実際の有機溶剤業務中にダンパーを閉じたり、必要な換気を意図的に不足させたりしてはいけません。
試験は、発散源を安全に停止・隔離した状態で、必要に応じて模擬信号を使用するなど、安全な方法で実施します。
14-7.手順⑦ 運転管理基準書へ反映する
監視装置の導入後には、第33回で作成した運転管理基準書へ必要な内容を反映します。
例えば、次の事項です。
- 監視対象
- センサー型式と測定位置
- 警報設定値とその根拠
- センサー故障時の対応
- インターロックの動作
- 警報解除方法
- 点検・校正方法
- 設定変更の管理方法
また、第34回の教育内容にも、監視装置の使用方法や警報発生時の対応を追加します。
15.第32回の性能低下事例に監視装置を適用する
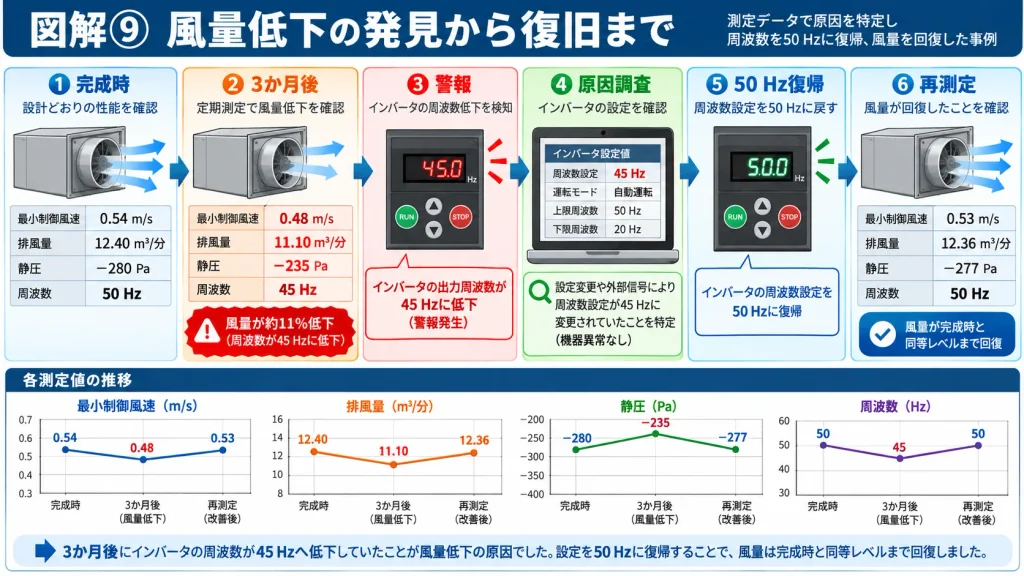
15-1.異常発見時の状況
第32回では、次の仮想測定結果を使用しました。
| 項目 | 完成時 | 3か月後 |
|---|---|---|
| 最小制御風速 | 0.54 m/秒 | 0.48 m/秒 |
| ダクト排風量 | 12.40 m³/分 | 11.10 m³/分 |
| 静圧 | −280 Pa | −235 Pa |
| インバータ周波数 | 50 Hz | 45 Hz |
この事例では、インバータの運転設定が意図せず変更されていたことが、性能低下の主な原因だったと仮定しました。
15-2.監視装置があった場合
もし適切に検証された風量監視装置があれば、排風量が低下した段階で、異常に気付けた可能性があります。
例えば、今回の11.10 m³/分という値は、第33回の自主的な設計必要排風量12.00 m³/分を下回っています。
したがって、適切な監視と警報があれば、担当者へ異常を知らせ、原因調査を早く開始できる可能性があります。
ただし、どの時点で警報が発生するかは、実際の設定値と監視装置の性能に依存します。
15-3.警報だけでは原因は分からない
風量低下の警報が出ても、原因がインバータ設定の変更だと断定することはできません。
排風機、ダクト、ダンパー、活性炭吸着装置、給気条件などを確認する必要があります。
風量監視は、異常を発見するための手段であり、原因調査を不要にするものではありません。
15-4.改善後に確認すること
今回の仮想事例では、原因を確認したうえで通常運転設定へ復帰させ、次の値となりました。
| 項目 | 改善後 |
|---|---|
| 最小制御風速 | 0.53 m/秒 |
| ダクト排風量 | 12.36 m³/分 |
| 静圧 | −277 Pa |
| インバータ周波数 | 50 Hz |
必要な性能が回復していることを実測で確認し、さらに監視装置の表示値や警報状態を確認します。
また、同様の設定変更が再発しないよう、インバータ設定の変更管理も行います。
16.法令上の要求事項と自主的な監視設備を区別する
今回の設備は、有機溶剤中毒予防規則に基づくアセトン洗浄用の囲い式局所排気装置を想定しています。
関係する主な規定は次のとおりです。
| 規定 | 主な内容 |
|---|---|
| 有機溶剤中毒予防規則第16条 | フード形式に応じた局所排気装置の性能 |
| 第18条 | 対象業務中の必要な制御風速での稼働など |
| 第19条の2 | 作業主任者による点検等の職務 |
| 第20条 | 対象設備の定期自主検査 |
| 第21条 | 定期自主検査記録の3年間保存 |
| 第22条 | 初使用時等の点検 |
| 第23条 | 所定の検査・点検で異常を認めた場合の補修 |
一方、今回紹介した差圧センサー、風速監視装置、風量低下警報、インターロックなどについて、これらの規定がすべての局所排気装置への設置を一律に義務付けているわけではありません。
ただし、設備の危険性や作業条件によっては、必要な安全性能を確保するために監視装置や安全制御を導入することが合理的な場合があります。
また、労働安全衛生法令以外の適用法令、設備仕様、事業場のリスクアセスメント結果なども確認する必要があります。
法令で一律に義務付けられていないことと、実務上必要性がないことは同じではありません。
17.現場で使える確認チェックリスト
監視装置の選定
- 何を検知するための監視装置か明確になっている。
- 監視対象が風量・風速・静圧のどれなのか区別している。
- 必要な測定範囲と精度を確認した。
- 測定位置と設置条件を確認した。
- 対象ガスや防爆上の条件を確認した。
- 保守・校正の方法を確認した。
警報設定
- 必要な捕捉性能を確認した。
- 風量と制御風速の関係を確認した。
- 警報値の根拠を記録した。
- センサーの不確かさを考慮した。
- 通常運転時の変動を確認した。
- 警報遅延時間や解除条件を確認した。
- センサー故障時の扱いを決めた。
インターロック
- 何を起動禁止・停止するか定めた。
- 排風機停止の危険性を評価した。
- 発散源の安全な停止方法を決めた。
- 電源喪失時の動作を確認した。
- 不適切な自動再起動を防止している。
- 必要な安全制御の信頼性を検討した。
導入後の管理
- 試運転で警報・制御の動作を確認した。
- 監視表示値と独立した測定結果を比較した。
- 作業者に異常時対応を教育した。
- 管理基準書を改訂した。
- 設定変更の承認方法を決めた。
- 定期的な点検・校正方法を定めた。
18.よくある質問
Q1.排風機が運転していれば、風量監視装置は不要ですか?
排風機が動いていても、必要な風量が得られているとは限りません。
風量低下を早期に発見する必要性が高い設備では、適切な監視方法を検討することが有用です。
ただし、監視装置の種類や必要性は、設備と作業のリスクに応じて判断します。
Q2.ダクト静圧を監視すれば、排風量が分かりますか?
静圧だけで排風量を正確に求められるとは限りません。
風量測定には、測定要素の仕様、校正、流量との関係の確認などが必要です。
ダクト静圧は、運転状態の変化を調べる参考情報として活用できます。
Q3.差圧センサーがあれば、法令上の制御風速を確認できますか?
差圧センサーだけで、制御風速が適合していると判断することは適切ではありません。
今回の囲い式フードでは、開口面の最小風速が制御風速です。
差圧や排風量と、開口面の最小風速との関係を確認する必要があります。
Q4.風量が12.00 m³/分未満になったら法令違反ですか?
今回の12.00 m³/分は、自主的な設計必要排風量です。
法令で一律に定められた最低排風量ではありません。
今回の設備では、原則として開口面の最小制御風速0.40 m/秒など、適用される法令上の要求を確認します。
Q5.風量低下時は排風機を自動停止させるべきですか?
必ずしもそうではありません。
有機溶剤の蒸気が発散している状態で排風機を停止すると、蒸気が蓄積する可能性があります。
対象工程の停止、発散源の密閉、警報、排風機の継続運転または停止などを、設備の危険性に応じて検討します。
Q6.警報値は初期排風量から10%低下した値でよいですか?
一律には適切ではありません。
必要な制御風速を確保するための排風量、安全余裕、測定の不確かさ、異常対応時間などを考慮する必要があります。
今回の設備では、初期値12.40 m³/分から10%低下した11.16 m³/分は、設計必要排風量12.00 m³/分を下回っています。
そのため、10%低下を待ってから警報を出す方法では遅い可能性があります。
Q7.警報が出なければ、局所排気装置は安全と考えてよいですか?
警報が出ていないことだけで、安全性を保証することはできません。
監視対象外の異常やセンサーの故障、フード周辺の外乱気流などによって、捕捉性能が低下する場合があります。
人による点検、必要な性能測定、作業状態の確認などを組み合わせることが重要です。
Q8.風量監視装置を設置すると、定期自主検査は不要になりますか?
不要にはなりません。
今回の対象設備では、定期自主検査を原則1年以内ごとに1回実施する義務などが別途あります。
風量監視装置は、その間の性能変化を早期に発見するための補助的な管理手段です。
19.まとめ|監視・警報・インターロックを適切に組み合わせる
今回は、局所排気装置の風量監視と異常警報、インターロックの考え方を解説しました。
重要なのは、次の3つの仕組みを区別することです。
風量監視:設備の状態変化を発見する。
異常警報:必要な対応を作業者や管理担当者へ知らせる。
インターロック:危険な状態で特定の工程を開始・継続させない。
差圧センサーや風速センサーを利用すれば、排風量の変化を監視する仕組みを構築できます。
ただし、ダクトの一点の静圧、活性炭吸着装置の差圧、排風機の電流などから、無条件に正確な排風量を求められるわけではありません。
また、排風量が確保されていても、フードの捕捉性能が適切であるとは限りません。
そのため、監視装置の選定と警報設定には、実際の設備で必要な性能を確認したうえで、適切な測定・検証を行うことが重要です。
さらに、風量低下時に排風機を停止させることが、必ずしも安全とは限らない点にも注意する必要があります。
有機溶剤などの有害物質を扱う設備では、発散源の停止・密閉、作業者の退避、排風機の継続運転などを含め、異常時の安全動作を検討する必要があります。
局所排気装置の風量監視は、単に数値を表示するためのものではありません。必要な性能の低下を早く発見し、適切な行動につなげるための仕組みです。
第33回の運転管理基準書、第34回の役割別教育と組み合わせることで、設備と人の両面から、局所排気装置の継続的な性能維持を図ることができます。
参考資料
日本の法令・行政資料
- 有機溶剤中毒予防規則|e-Gov法令検索
第16条、第18条、第19条の2、第20~23条 - 有機溶剤中毒予防規則|厚生労働省
- 「機械の包括的な安全基準に関する指針」の解説等について|厚生労働省
安全制御、故障時の対応、予期しない起動などの技術的な参考資料 - 局所排気装置等の定期自主検査指針|山梨労働局
風量監視・差圧測定に関する技術資料
- 英国HSE|LEVに関するよくある質問
風量表示器の役割、設置の必要性、測定方法の考え方 - 英国HSE|LEVの完成時性能確認
風量、風速、静圧、運転条件、監視装置の確認方法 - 横河電機|Pressure – Low Cut Output Signal
差圧式流量測定と平方根演算、低流量域での信号変動 - 横河電機|Why use the square root feature in a transmitter?
差圧から流量を求める演算と、変換器・制御装置の設定
※英国HSE資料は技術上の参考として使用しています。英国の法令上の義務や検査周期を、日本の法定義務として扱うものではありません。

コメント